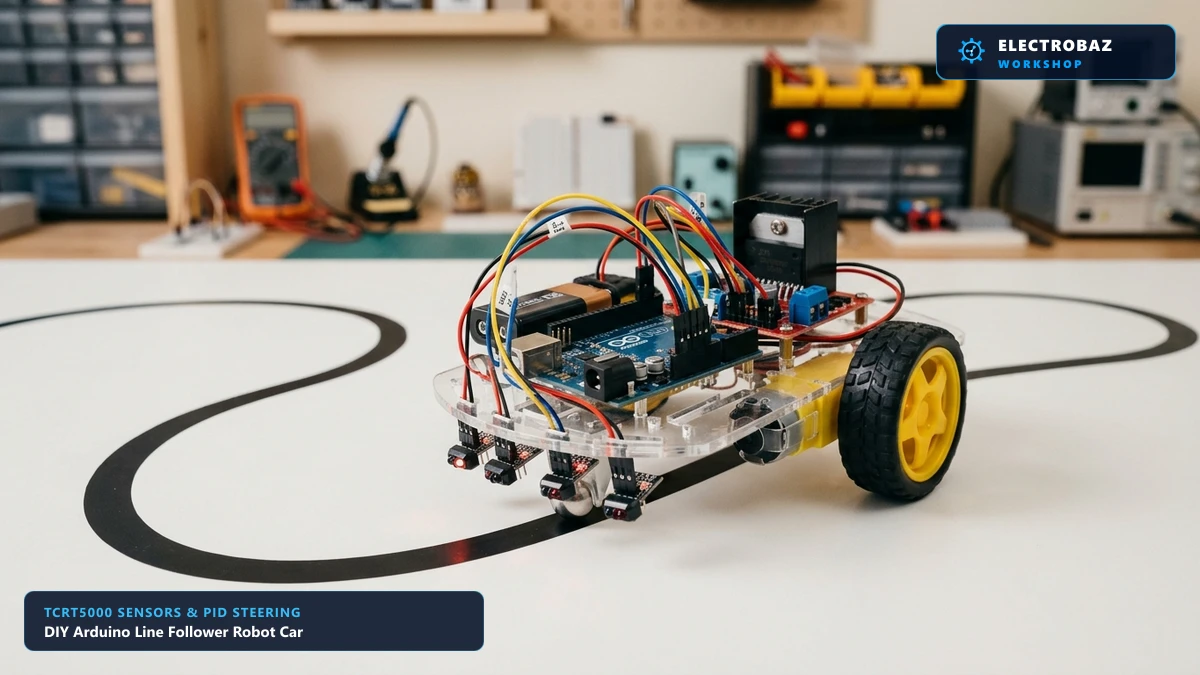
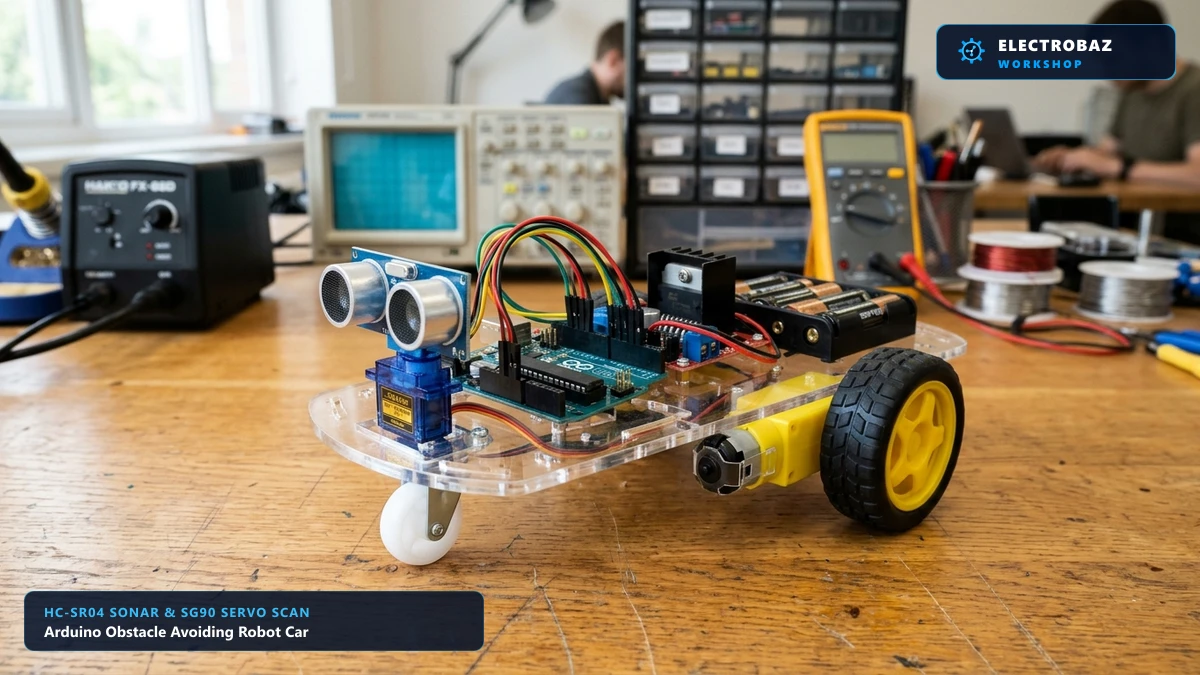
রোবোটিক্স শেখার শুরুতে সবচেয়ে আকর্ষণীয় এবং জনপ্রিয় প্রজেক্ট হলো Obstacle Avoiding Robot (বাধা এড়ানোর রোবট গাড়ি)। এই রোবটটি চলার পথে সামনে কোনো দেয়াল, মানুষ কিংবা অন্য কোনো বাধা পেলে নিজে থেকেই থেমে যায়, ডানে-বামে মাথা ঘুরিয়ে দূরত্ব পরীক্ষা করে এবং যেদিকে ফাঁকা রাস্তা পায় সেদিকে চলতে শুরু করে।
১. মূল কম্পোনেন্ট ও মেকানিজম
রোবটের চোখের কাজ করে HC-SR04 Ultrasonic Sensor, যা সার্ভো মোটরের (SG90) উপরে মাউন্ট করা থাকে। আল্ট্রাসনিক সেন্সর উচ্চ কম্পাঙ্কের শব্দ তরঙ্গ বাতাসে ছড়ায় এবং প্রতিফলিত ইকো সিগন্যালের সময় হিসাব করে সামনে বাধার দূরত্ব সেন্টিমিটারে বের করে।
২. লজিক ও অ্যালগরিদম
আরডুইনো কোডে নির্ধারণ করা থাকে: যদি সামনে দূরত্ব ২০ সে.মি.-এর কম হয়, তাহলে গাড়িটি পেছাবে। এরপর সার্ভো মোটর সেন্সরটিকে ডানে ৯০ ডিগ্রি এবং বাঁয়ে ৯০ ডিগ্রি ঘুরিয়ে উভয় পাশের দূরত্ব মাপবে। যেদিকের দূরত্ব বেশি, গাড়িটি সেদিকে মোড় নেবে।